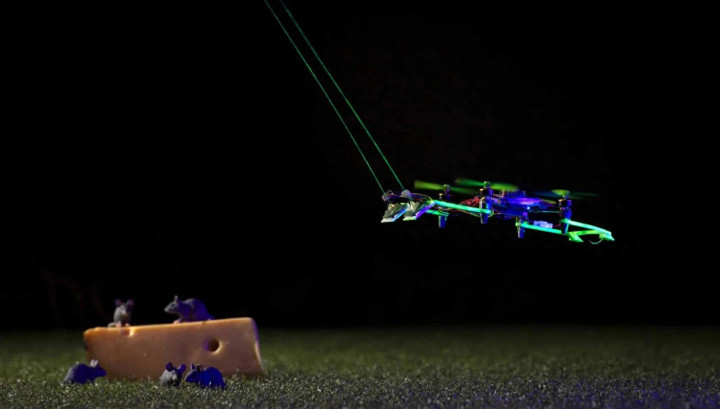
在完全漆黑、烟雾弥漫或粉尘飞扬的空间里,普通无人机的摄像头和激光雷达几乎全部失灵,仿佛瞬间被蒙上双眼。
荷兰代尔夫特理工大学的一支团队却从老鼠和大鼠身上找到了灵感。这些啮齿动物在伸手不见五指的洞穴里穿梭自如,靠的不是眼睛,而是脸颊两侧那一排会颤动的胡须。
研究人员由此想到,能不能给体重不足一百克的微型无人机也装上一副“电子胡须”,让它靠触觉在黑暗中开路。
灵感来自老鼠胡须的仿生设计
这项研究由萨鲁阿·哈马扎(Salua Hamaza)领导,成果发表在国际期刊《自然通讯》上。团队在无人机机头前方装了一对人造胡须,材料轻、反应快,专门为小型飞行器量身定制。胡须一旦触碰到物体表面,就会立刻把接触信息反馈给控制系统。
哈马扎解释说,团队的目标并不是让无人机用触觉去抓取或操纵东西,而是探索一种全新的“触觉导航”概念:让无人机凭借触摸去探索和穿越未知空间。她也坦言,这项设计面临一个硬约束——传感系统必须足够轻、延迟足够低、耗电足够少,否则根本装不上这么小的飞行器。团队最终从自然界找到了答案,胡须正好同时满足这三个条件。
以往也有团队尝试过接触式导航,但用的通常是体型更大的无人机,还要配上机械臂或缓冲杆才能感知碰撞。这类方案往往牺牲了灵活性,笨重的机械结构也让无人机很难钻进狭窄缝隙或复杂管道。相比之下,代尔夫特团队把实时触觉感知直接塞进了一架巴掌大小的飞行器里,让触摸成为它感知环境的主要方式,而不是辅助手段。
小型无人机长期面临的另一个现实困境,是传感、算力与续航之间的三角矛盾。在大型机器人身上表现出色的传感器,一旦搬到不足百克的飞行器上,往往因为太重或太耗电而根本用不上。摄像头和激光雷达本身也有天然短板,一旦遇到浓烟、粉尘或者强光反射,成像质量就会急剧下降,甚至完全失效。正是这些限制,把哈马扎团队推向了一条完全不同的技术路线。
三维定位:每根胡须底部都有传感器
每根人造胡须的根部都安装了三个微型压力传感器,专门用来估算接触点的三维位置。当胡须弯曲、抵住某个表面时,传感器会捕捉到压力的细微变化,从而推算出接触发生的具体方位与深浅程度。
凭借这种精细的触觉反馈,无人机不仅能够及时避开障碍物,还能贴着墙面或柔软表面持续飞行,边飞边在“脑海”中拼出一张触觉地图。这个过程颇像一只老鼠在陌生洞穴里摸索前行,一点点弄清周围的空间结构。
过滤螺旋桨噪声是最大难题
真正的技术难点其实藏在细节里:无人机自身螺旋桨转动带来的强烈气流,会让触须产生漂移和抖动,很容易把真实的触碰信号淹没在噪声之中。为了解决这个问题,研究团队专门开发了一套实时信号处理流程,能把胡须传回的原始信号中的气流干扰过滤掉,再转换成毫米级精度的深度估计数据。
更值得一提的是,这整套算法只需要三十四千字节的内存就能在无人机自带的微控制器上运行,完全不依赖外部计算机。团队成员叶超翔(Chaoxiang Ye)表示,他们想证明触觉感知不必以牺牲体积或算力为代价,整套感知流程只用这么小的一块内存,就能让微型无人机实时感知并响应周围环境。
黑暗房间里的实测:跟着墙走,自己找出口
在实际测试中,这架无人机在完全无光的房间里,分别沿着坚硬和柔软的表面做“贴壁飞行”,一路探索封闭空间的结构。它凭借触须收集到的信息,逐步在系统内部构建出周边环境的触觉地图,并且成功在没有摄像头、没有激光雷达的情况下找到了房间的出口。
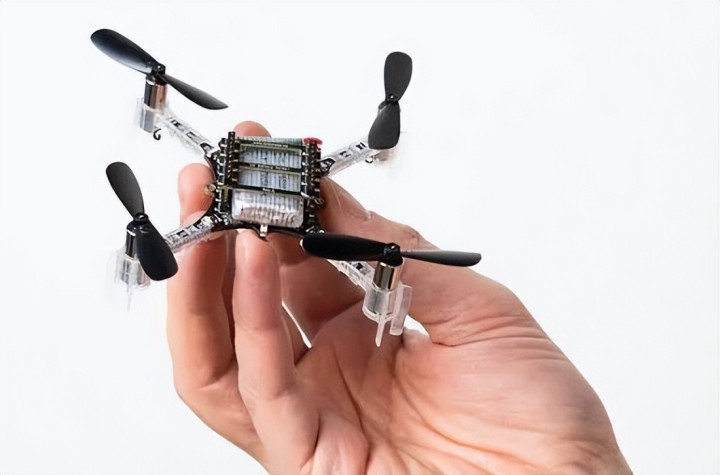
整个过程中,这只体型和人手掌差不多大的机器人,看起来就像一只在黑暗缝隙里探路的老鼠,靠着触须的反馈判断方向、绕开障碍、摸索前进。
研究团队认为,这种仿生触觉导航技术未来有望应用在烟雾弥漫的失火建筑、粉尘飞扬的地下坑道等极端环境中,为救援机器人和探测无人机提供一种摄像头和雷达之外的“备用感官”。当视觉传感器集体失效的时候,一撮胡须或许真能成为无人机最后的依靠。
从更宏观的视角看,这项研究也代表着仿生机器人领域的一种思路转变:与其一味追求更强大的传感器硬件,不如回头向亿万年进化打磨出的生物结构学习。老鼠的胡须结构简单,却能在黑暗中提供高分辨率的空间信息,这恰恰是当下微型机器人最缺乏的能力。
研究团队也坦言,目前的原型机还只是实验室阶段的验证,距离真正走进火场、矿井或坍塌建筑的救援一线,还需要在耐用性、抗干扰能力和续航时间上做更多打磨。但这次实验已经证明,触觉完全可以成为无人机感知世界的一条独立通道,而不只是视觉系统失灵后的权宜之计。未来,随着材料与算法进一步优化,这样一群“长胡须”的微型无人机,或许真能像老鼠一样,在人类和摄像头都无法抵达的黑暗角落里,摸索出一条生路。
财富牛提示:文章来自网络,不代表本站观点。